PROJECT CASE
机械臂智能钥匙柜自动化管理系统项目案例
重庆华控机械臂智能钥匙柜项目案例:2组柜组、6台副柜、不少于690个钥匙位,通过身份识别、上位机任务管理、PLC三轴定位与真空吸取,实现自动取还钥匙和借还记录,系统已稳定投入使用。
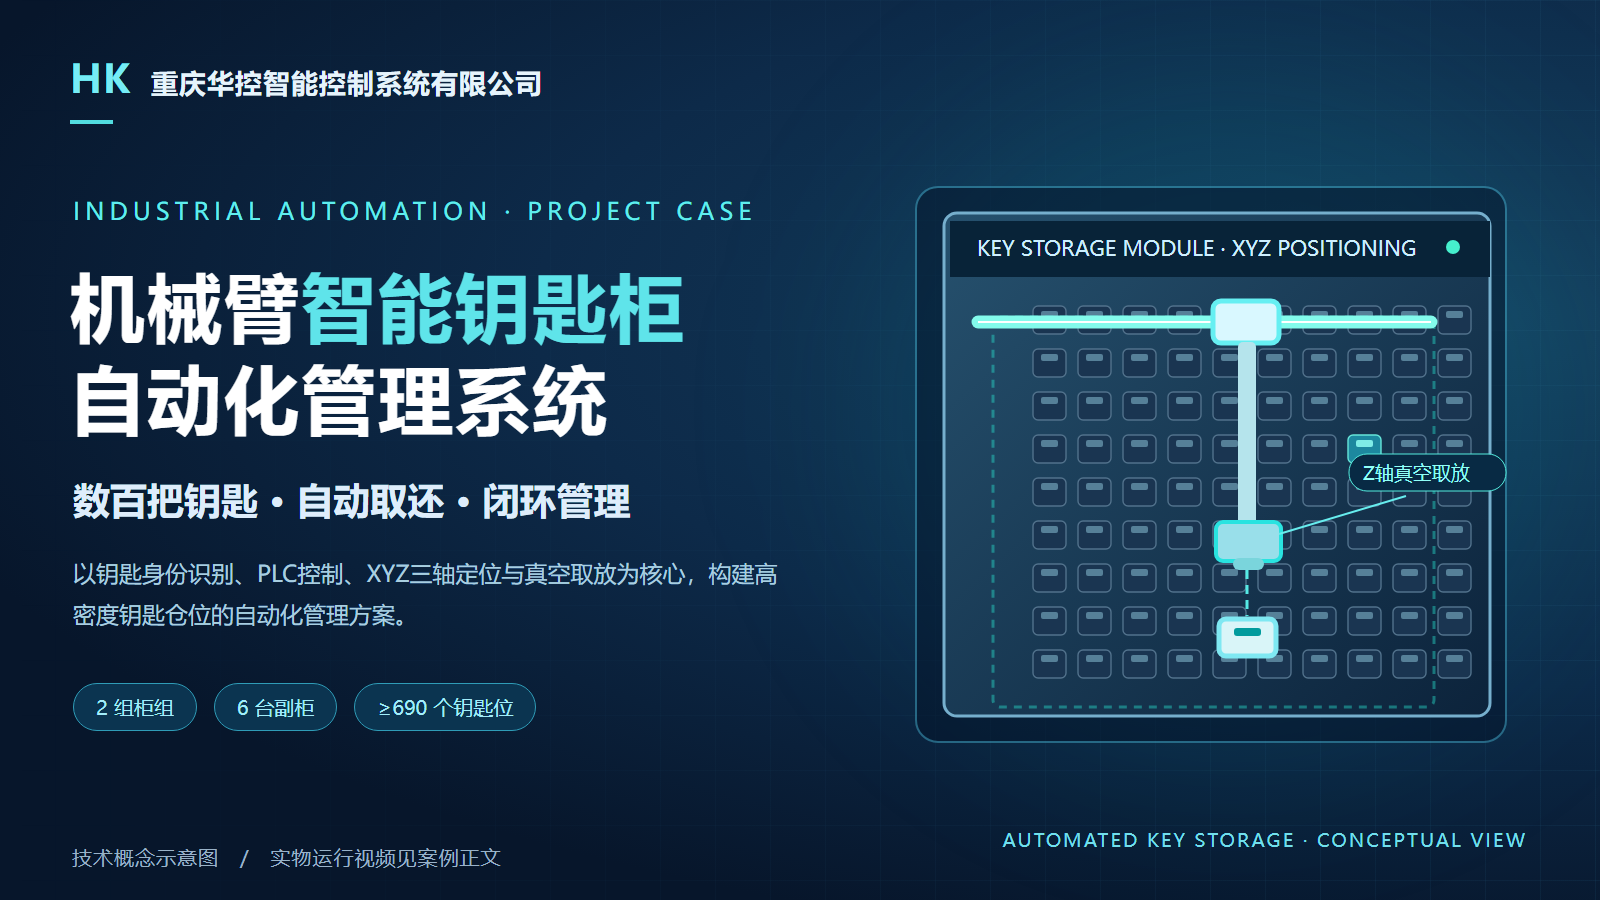
系统技术概念示意图:用于表达钥匙自动取还与三轴定位原理,不代表实际设备外观。
面对数量较多、领用频繁的工业钥匙,单纯依靠人工查找、登记与回收,容易出现记录分散、查找耗时和归还状态不清等问题。重庆华控围绕集中管理需求,实施了一套融合身份识别、钥匙信息管理、PLC运动控制和机械臂自动搬运的智能钥匙柜系统。
本项目已投入实际使用并保持稳定运行。以下结合项目方案和真实运行视频,展示其柜组配置、自动取还流程与控制系统特点。
一、项目配置:两组柜组,管理不少于 690 个钥匙位
系统采用主柜与副柜组合的模块化架构。主柜承担人员登录、任务管理及控制交互,副柜提供标准化钥匙盒仓位和自动存取机构。每个钥匙盒与编号、识别信息及仓位建立对应关系。
| 配置项目 | 项目参数 | 说明 |
|---|---|---|
| 智能钥匙柜组 | 2 组 | 每组主柜与副柜组合 |
| 柜组配置 | 1 主柜+3 副柜 | 主柜集中管理,副柜执行钥匙存取 |
| 钥匙副柜 | 共 6 台 | 每台不少于 115 个钥匙存储位置 |
| 总体管理容量 | 不少于 690 个钥匙位 | 按设计配置计算的存储容量 |
与仅记录“柜门是否开启”的传统方式不同,该方案将单个钥匙盒作为管理对象,能够围绕具体钥匙生成取用、归还和位置更新任务。
二、真实设备:柜内机械臂及钥匙存储仓位
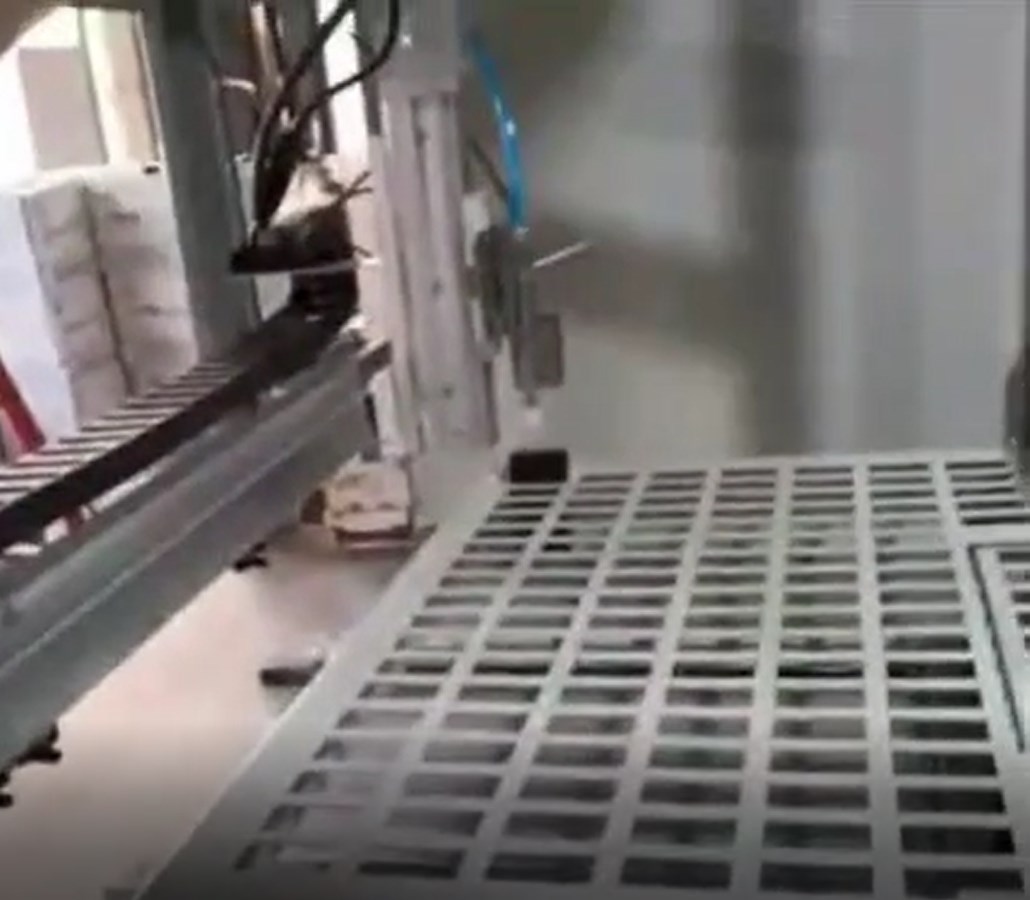
真实项目视频截图:可见机械臂传动部件、取放区域和密集仓位局部;画面为原视频截帧,非生成式场景。
设备内部使用三轴定位机构在仓位之间移动,配合真空吸取组件搬运标准化钥匙盒。运动机构可依照目标位置执行定位、吸取、移载和释放等动作。实际执行速度与节拍取决于现场机械结构和控制参数。
三、自动领取与归还:从任务生成到信息闭环
自动领取:操作人员完成身份验证并选择所需钥匙后,管理系统根据钥匙身份与存储位置生成任务,PLC 驱动机构按顺序搬运钥匙盒。取钥任务结束后,工作抽屉弹出,供人员领取。多把钥匙可按任务顺序连续处理。
自动归还:用户登录后,将待归还的钥匙盒放入工作抽屉并关闭,系统查询对应仓位,随后通过自动存取机构将钥匙盒归位,更新相关借还状态。
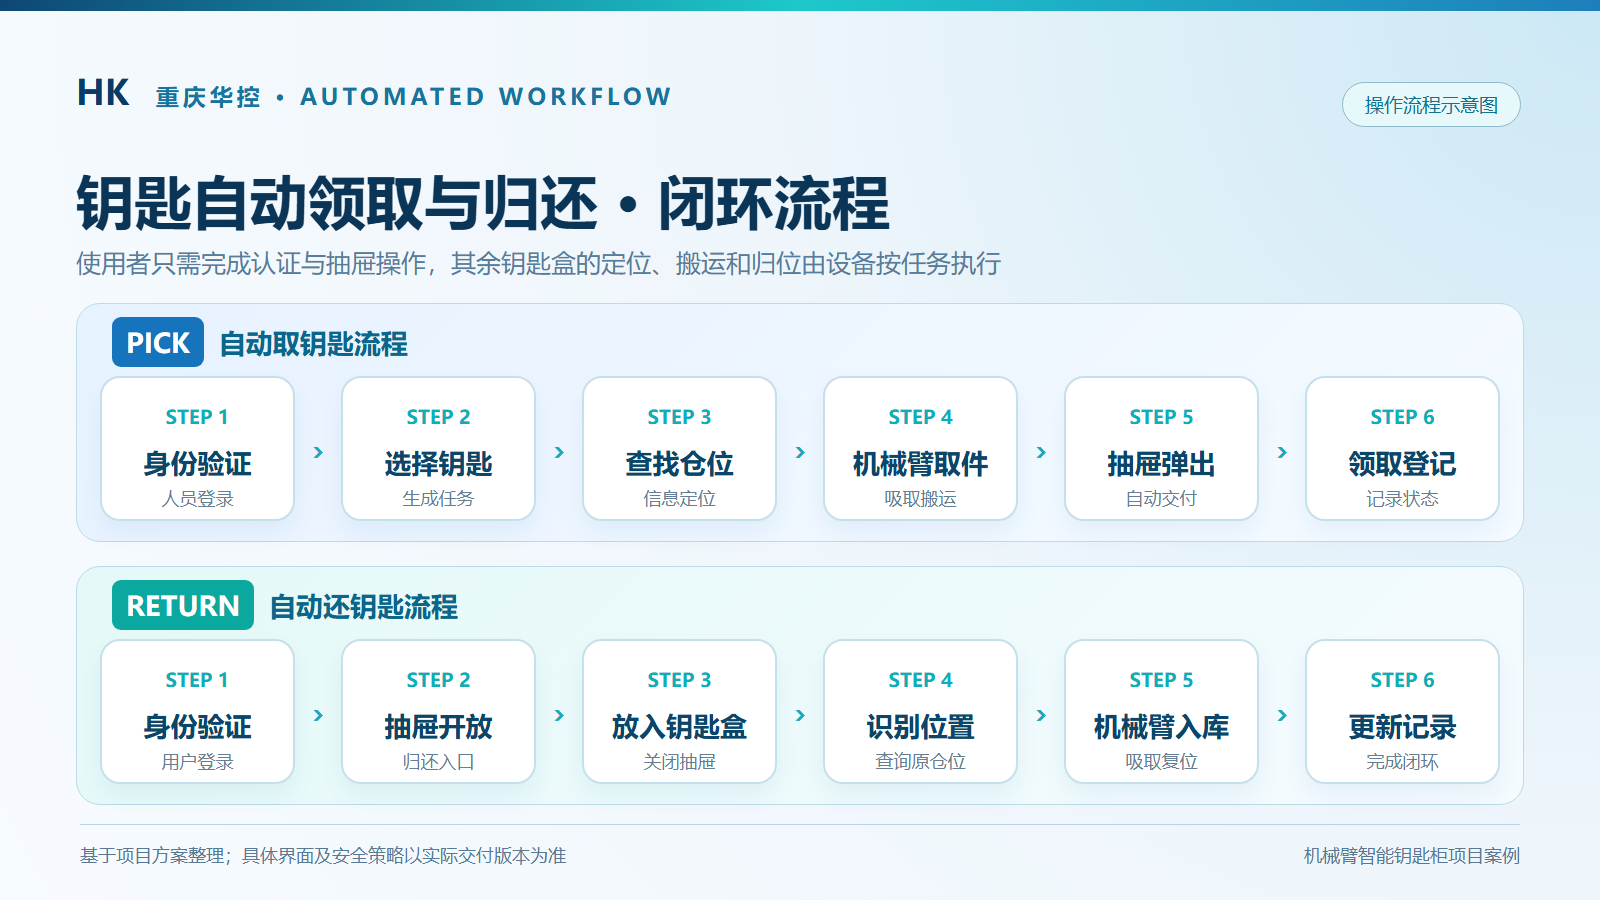
自动取还流程示意图:展示主要操作与控制步骤,实际界面和策略以项目配置为准。
当系统同时存在取钥与还钥任务时,可按预设优先级安排执行次序,避免不同搬运任务相互干扰。
四、系统架构:上位管理、PLC 与执行机构协同
主柜承担人员识别、钥匙信息和任务管理等功能;PLC 根据任务协调 X/Y/Z 轴驱动、真空执行机构及抽屉动作,并结合原点、限位、驱动异常和执行状态等信号开展过程控制。
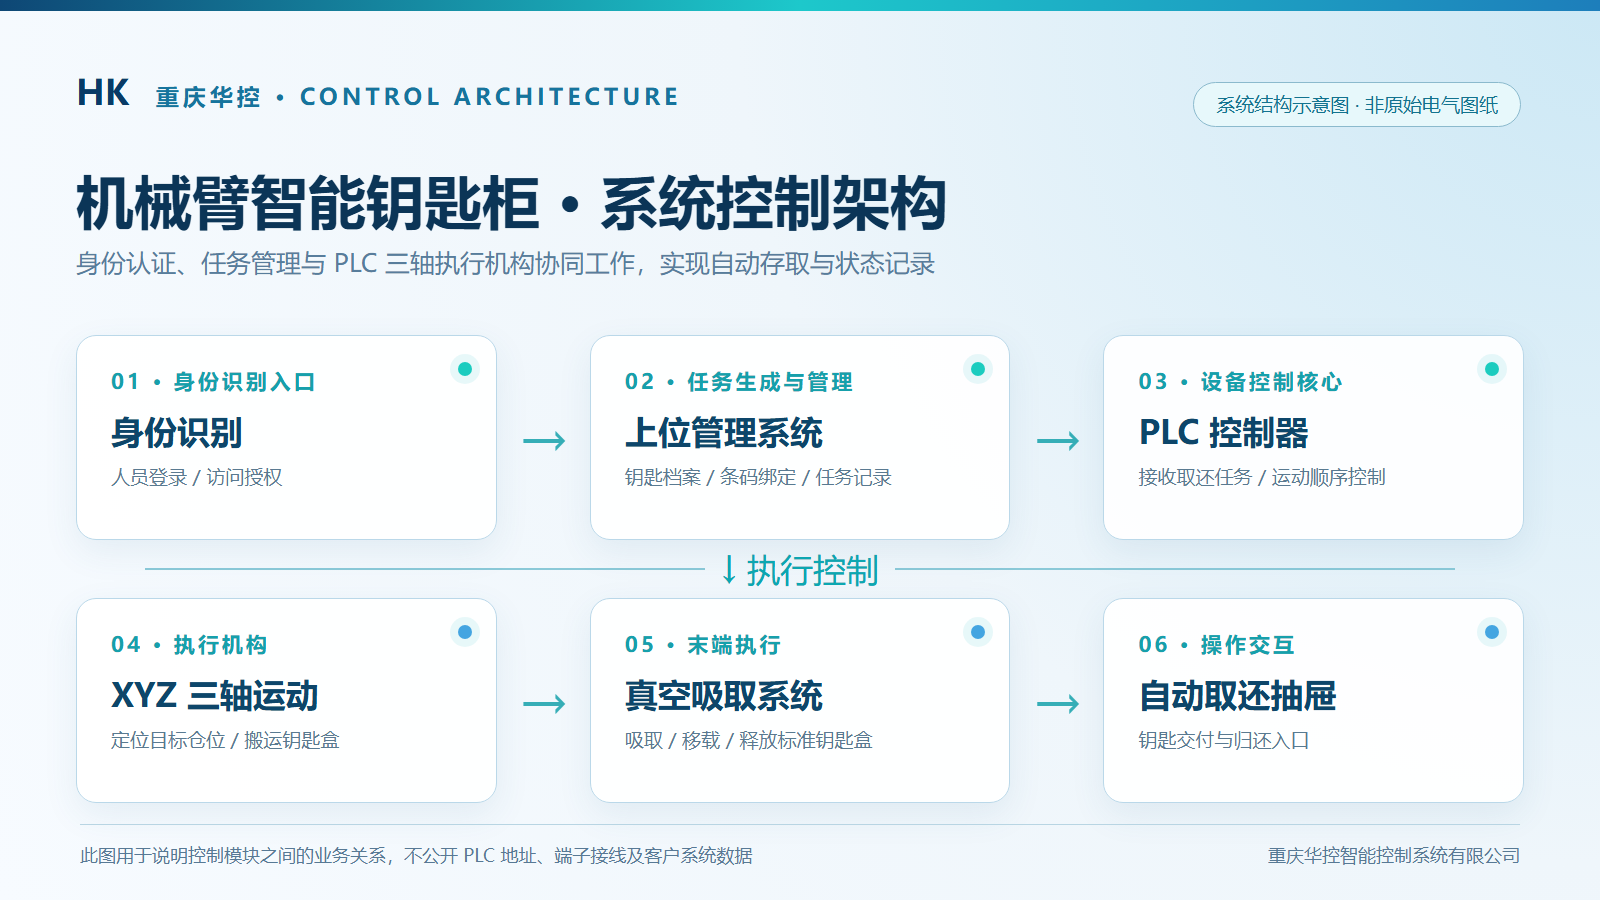
系统控制架构示意图:为便于展示而简化,未公开客户信息、PLC 地址或完整电气原理图。
钥匙盒通过独立识别信息与存储位置关联,管理系统可以围绕领取人、钥匙编号、领取时间和归还状态组织记录,为钥匙管理的追溯和统计提供数据基础。
五、项目特点与实施情况
大容量:2 组柜组、6 台副柜,按方案配置可管理不少于 690 个钥匙位。
自动存取:PLC 与多轴运动机构配合,实现钥匙盒自动定位和搬运。
集中管理:通过身份验证与钥匙档案关联,减少人工查找和登记环节。
闭环流程:支持自动取钥、自动归还、任务优先级及状态记录。
模块化:主副柜分工明确,可围绕存储规模和管理流程制定扩展方案。
项目已完成设备集成和现场调试并投入运行,运行情况稳定。本文不披露客户单位、具体安装位置、内部程序和完整电气图纸,也不以未经确认的节省比例或节拍数据作为宣传结论。
六、相关应用与非标定制
这类自动存取方案可用于电力、能源、制造、维修中心及设备集中管理场景,并可根据物品特点扩展到工具、备件、样品等存储管理需求。重庆华控智能控制系统有限公司可结合仓位数量、执行动作、身份管理和现场接口要求,提供 PLC 控制、运动控制、HMI 设计与非标自动化系统集成服务。
如果您有类似的智能钥匙柜或自动存取设备需求,可通过官网“联系我们”或“提交需求”入口沟通。